MZM 场传输函数与功率传输函数
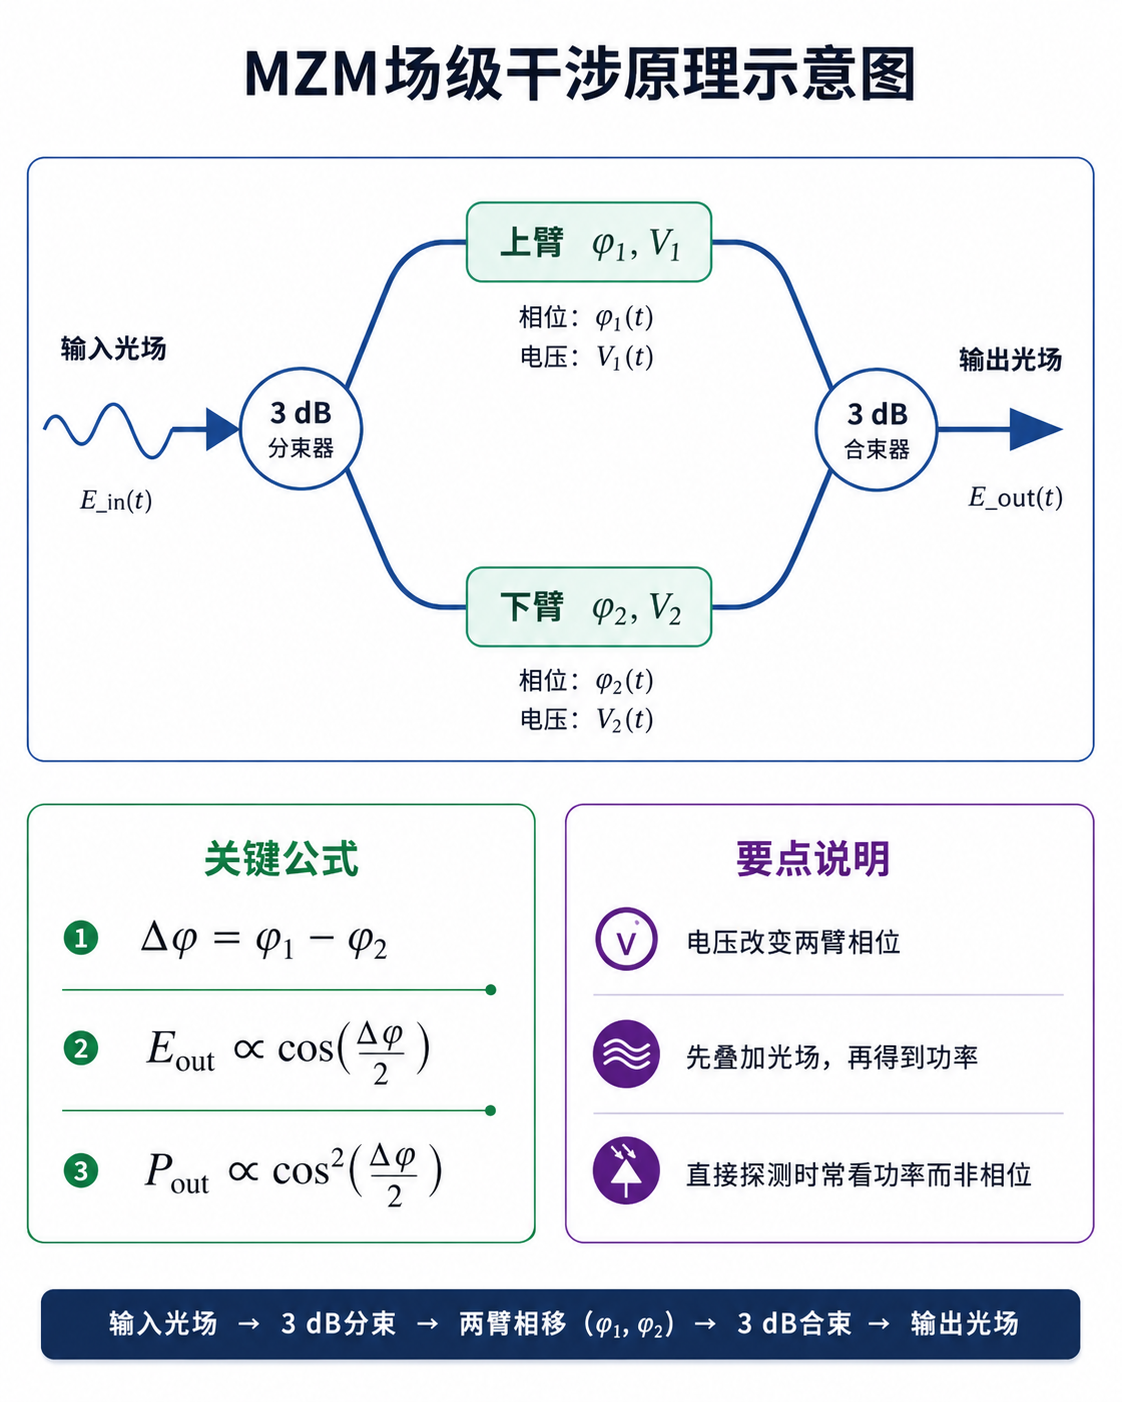
MZM 先把输入光分成两路,用电压改变两臂的光相位,再通过相干叠加把“相位差”转换成“输出光场和光功率的变化”。
1. 为什么必须同时区分“光场”和“光功率”
激光首先是一种电磁场。采用复数表示时,单频输入光可以写成:
E i n ( t ) = E ~ i n ( t ) e j ω 0 t E_{in}(t)=\tilde E_{in}(t)e^{j\omega_0 t}
E i n ( t ) = E ~ i n ( t ) e j ω 0 t
其中:
ω 0 \omega_0 ω 0 E ~ i n ( t ) \tilde E_{in}(t) E ~ i n ( t ) E i n ( t ) E_{in}(t) E i n ( t )
光场能够发生相干叠加,而光功率与场幅的模平方成正比:
P ( t ) ∝ ∣ E ( t ) ∣ 2 P(t)\propto |E(t)|^2
P ( t ) ∝ ∣ E ( t ) ∣ 2
因此,分析 MZM 时必须遵循下面的顺序:
两臂光场分别获得相位
        ↓
在合束器处进行光场相加或相减
        ↓
对合成光场取模平方
        ↓
得到输出光功率
不能直接把两臂“光功率”相加后再讨论干涉。干涉发生在电磁场层面;探测器才把场的模平方转换为光功率或光电流。
2. 理想 MZM 的结构
理想 MZM 可以分成四个过程:
输入光进入 3 dB 分束器;
上、下两臂分别传播,并积累相位 ϕ 1 ( t ) \phi_1(t) ϕ 1 ( t ) ϕ 2 ( t ) \phi_2(t) ϕ 2 ( t )
电压 V 1 ( t ) V_1(t) V 1 ( t ) V 2 ( t ) V_2(t) V 2 ( t )
两臂光场在输出合束器处重新叠加。
在一种常用端口和相位约定下,忽略分束不平衡并把总插入损耗记为功率系数 η \eta η
E o u t , A ( t ) = η 2 E i n ( t ) [ e j ϕ 1 ( t ) + e j ϕ 2 ( t ) ] E_{out,A}(t)=\frac{\sqrt{\eta}}{2}E_{in}(t)
\left[e^{j\phi_1(t)}+e^{j\phi_2(t)}\right]
E o u t , A ( t ) = 2 η E i n ( t ) [ e j ϕ 1 ( t ) + e j ϕ 2 ( t ) ]
定义公共相位和差分相位:
ϕ c ( t ) = ϕ 1 ( t ) + ϕ 2 ( t ) 2 \phi_c(t)=\frac{\phi_1(t)+\phi_2(t)}{2}
ϕ c ( t ) = 2 ϕ 1 ( t ) + ϕ 2 ( t )
Δ ϕ ( t ) = ϕ 1 ( t ) − ϕ 2 ( t ) \Delta\phi(t)=\phi_1(t)-\phi_2(t)
Δ ϕ ( t ) = ϕ 1 ( t ) − ϕ 2 ( t )
利用恒等式:
e j a + e j b = 2 e j ( a + b ) / 2 cos ( a − b 2 ) e^{ja}+e^{jb}=2e^{j(a+b)/2}\cos\left(\frac{a-b}{2}\right)
e j a + e j b = 2 e j ( a + b ) / 2 cos ( 2 a − b )
得到:
E o u t , A ( t ) = η E i n ( t ) e j ϕ c ( t ) cos ( Δ ϕ ( t ) 2 ) E_{out,A}(t)=\sqrt{\eta}E_{in}(t)e^{j\phi_c(t)}
\cos\left(\frac{\Delta\phi(t)}{2}\right)
E o u t , A ( t ) = η E i n ( t ) e j ϕ c ( t ) cos ( 2 Δ ϕ ( t ) )
这条公式把 MZM 的两个作用清楚地分开:
e j ϕ c ( t ) e^{j\phi_c(t)} e j ϕ c ( t ) cos ( Δ ϕ / 2 ) \cos\left(\Delta\phi/2\right) cos ( Δ ϕ / 2 )
3. 功率传输函数
对光场取模平方,有:
P o u t , A ( t ) = η P i n ( t ) cos 2 ( Δ ϕ ( t ) 2 ) P_{out,A}(t)=\eta P_{in}(t)
\cos^2\left(\frac{\Delta\phi(t)}{2}\right)
P o u t , A ( t ) = η P i n ( t ) cos 2 ( 2 Δ ϕ ( t ) )
利用:
cos 2 ( x 2 ) = 1 + cos x 2 \cos^2\left(\frac{x}{2}\right)=\frac{1+\cos x}{2}
cos 2 ( 2 x ) = 2 1 + cos x
可写为:
P o u t , A ( t ) = η P i n ( t ) 2 [ 1 + cos Δ ϕ ( t ) ] P_{out,A}(t)=\frac{\eta P_{in}(t)}{2}
\left[1+\cos\Delta\phi(t)\right]
P o u t , A ( t ) = 2 η P i n ( t ) [ 1 + cos Δ ϕ ( t ) ]
理想无损 2×2 合束器的另一个互补端口为:
P o u t , B ( t ) = η P i n ( t ) sin 2 ( Δ ϕ ( t ) 2 ) P_{out,B}(t)=\eta P_{in}(t)
\sin^2\left(\frac{\Delta\phi(t)}{2}\right)
P o u t , B ( t ) = η P i n ( t ) sin 2 ( 2 Δ ϕ ( t ) )
即:
P o u t , B ( t ) = η P i n ( t ) 2 [ 1 − cos Δ ϕ ( t ) ] P_{out,B}(t)=\frac{\eta P_{in}(t)}{2}
\left[1-\cos\Delta\phi(t)\right]
P o u t , B ( t ) = 2 η P i n ( t ) [ 1 − cos Δ ϕ ( t ) ]
因此理想情况下:
P o u t , A ( t ) + P o u t , B ( t ) = η P i n ( t ) P_{out,A}(t)+P_{out,B}(t)=\eta P_{in}(t)
P o u t , A ( t ) + P o u t , B ( t ) = η P i n ( t )
与本项目 MIN2 控制的关系:
若外部光口对应端口 A、内置 MPD 对应互补端口 B,那么端口 A 达到最小输出时,端口 B 理想上恰好达到最大输出。于是“寻找外部光口的 MIN”可以等价转化为“寻找 ADC-D 所监测互补光口的最大值”。实际器件存在分光不平衡、两臂损耗不一致和探测链漂移时,两者需要通过实验重新标定,不能只按理想公式判断。
4. 从驱动电压到差分相位
为了把器件内部相位变化映射到外部电压,常采用器件级表达式:
Δ ϕ ( t ) = ϕ 0 + ϕ b + π v ( t ) V π \Delta\phi(t)=\phi_0+\phi_b+\pi\frac{v(t)}{V_\pi}
Δ ϕ ( t ) = ϕ 0 + ϕ b + π V π v ( t )
其中:
ϕ 0 \phi_0 ϕ 0 ϕ b \phi_b ϕ b v ( t ) v(t) v ( t ) V π V_\pi V π π \pi π
将直流与交流统一写成有效端口电压 V ( t ) = V D C + v R F ( t ) V(t)=V_{DC}+v_{RF}(t) V ( t ) = V D C + v R F ( t )
P o u t , A ( t ) = η P i n ( t ) 2 [ 1 + cos ( ϕ 0 + π V ( t ) V π ) ] P_{out,A}(t)=\frac{\eta P_{in}(t)}{2}
\left[1+\cos\left(\phi_0+\pi\frac{V(t)}{V_\pi}\right)\right]
P o u t , A ( t ) = 2 η P i n ( t ) [ 1 + cos ( ϕ 0 + π V π V ( t ) ) ]
V π V_\pi V π
数据手册中的 V π V_\pi V π
在上述电压约定下:
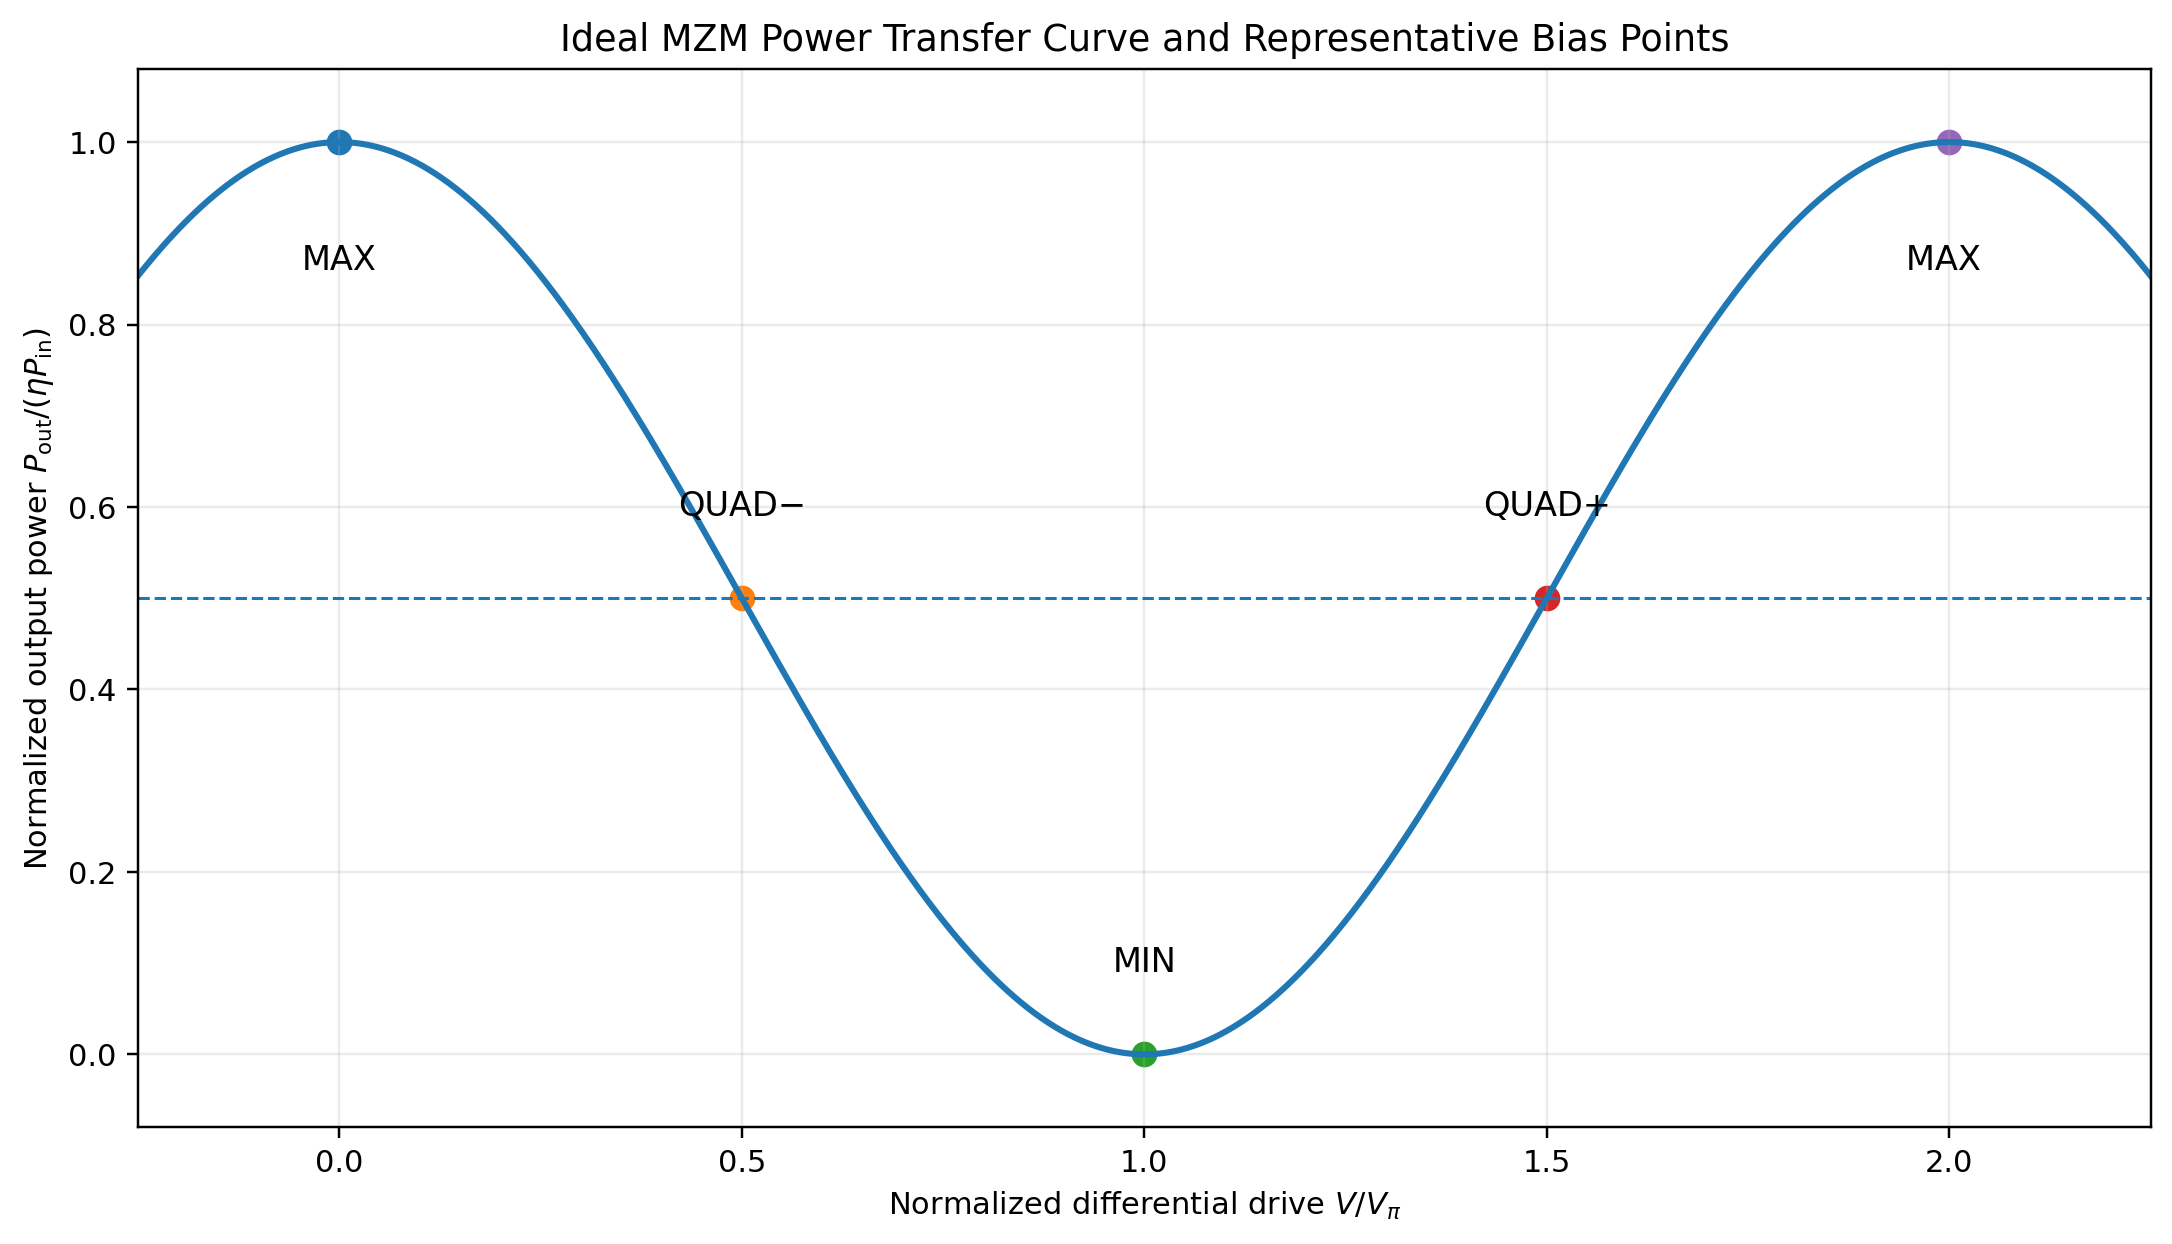
功率传输曲线的电压周期为 2 V π 2V_\pi 2 V π
相邻 MAX 与 MIN 相隔 V π V_\pi V π
相邻两个符号相反的 QUAD 点相隔 V π V_\pi V π
5. MAX、MIN 与 QUAD 偏置点
设总静态差分相位为:
θ b = ϕ 0 + π V D C V π \theta_b=\phi_0+\pi\frac{V_{DC}}{V_\pi}
θ b = ϕ 0 + π V π V D C
则:
P o u t = η P i n 2 ( 1 + cos θ b ) P_{out}=\frac{\eta P_{in}}{2}\left(1+\cos\theta_b\right)
P o u t = 2 η P i n ( 1 + cos θ b )
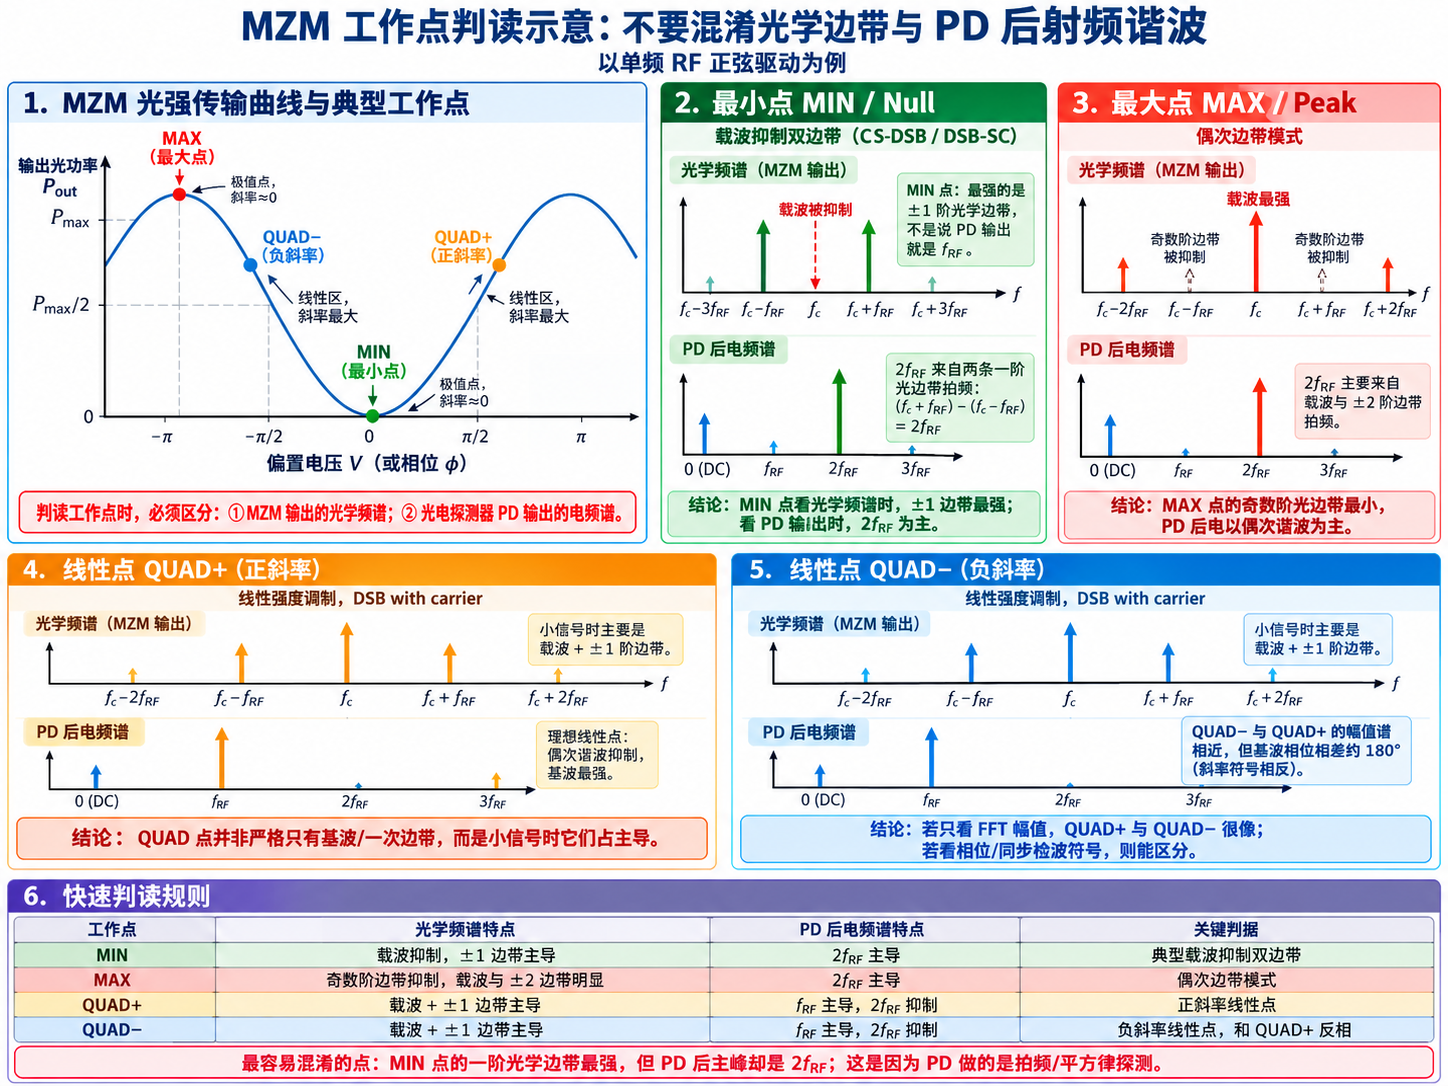
代表性工作点如下:
工作点
差分相位条件
归一化功率
一阶斜率
常见用途
MAX / Peak / MATP
θ b = 2 k π \theta_b=2k\pi θ b = 2 k π 1
0
偶次响应、某些倍频或开关状态
MIN / Null / MITP
θ b = ( 2 k + 1 ) π \theta_b=(2k+1)\pi θ b = ( 2 k + 1 ) π 0
0
光载波抑制、消光、空状态
QUAD−
θ b = π / 2 + 2 k π \theta_b=\pi/2+2k\pi θ b = π / 2 + 2 k π 1/2
负且绝对值最大
线性强度调制
QUAD+
θ b = 3 π / 2 + 2 k π \theta_b=3\pi/2+2k\pi θ b = 3 π / 2 + 2 k π 1/2
正且绝对值最大
线性强度调制
其中 k ∈ Z k\in\mathbb Z k ∈ Z
对电压求导:
d P o u t d V = − η P i n 2 π V π sin ( ϕ 0 + π V V π ) \frac{dP_{out}}{dV}
=-\frac{\eta P_{in}}{2}\frac{\pi}{V_\pi}
\sin\left(\phi_0+\pi\frac{V}{V_\pi}\right)
d V d P o u t = − 2 η P i n V π π sin ( ϕ 0 + π V π V )
因此:
MAX 和 MIN 的一阶导数都为 0;
QUAD 点的一阶斜率绝对值最大;
只检测“一阶梯度是否为 0”不能区分 MAX 与 MIN;
区分 MAX/MIN 还需要输出电平、互补端口、二阶曲率或其他物理先验。
中心差分近似为:
g ( V ) = P ( V + δ ) − P ( V − δ ) 2 δ ≈ d P d V g(V)=\frac{P(V+\delta)-P(V-\delta)}{2\delta}
\approx\frac{dP}{dV}
g ( V ) = 2 δ P ( V + δ ) − P ( V − δ ) ≈ d V d P
它适合判断局部斜率方向,但在极值点附近会自然趋近于 0。若控制目标是 MIN,则还应验证局部曲率为正:
d 2 P d V 2 > 0 \frac{d^2P}{dV^2}>0
d V 2 d 2 P > 0
若目标是 MAX,则应满足:
d 2 P d V 2 < 0 \frac{d^2P}{dV^2}<0
d V 2 d 2 P < 0
6. 小信号线性化
令:
V ( t ) = V D C + v ( t ) V(t)=V_{DC}+v(t)
V ( t ) = V D C + v ( t )
并定义小信号相位摆幅:
m ( t ) = π v ( t ) V π m(t)=\pi\frac{v(t)}{V_\pi}
m ( t ) = π V π v ( t )
当 ∣ m ( t ) ∣ ≪ 1 |m(t)|\ll1 ∣ m ( t ) ∣ ≪ 1 θ b \theta_b θ b
P o u t ( t ) ≈ η P i n 2 ( 1 + cos θ b ) − η P i n 2 sin θ b m ( t ) − η P i n 4 cos θ b m 2 ( t ) + η P i n 12 sin θ b m 3 ( t ) + ⋯ \begin{aligned}
P_{out}(t)\approx{}&\frac{\eta P_{in}}{2}(1+\cos\theta_b)\\
&-\frac{\eta P_{in}}{2}\sin\theta_b\,m(t)\\
&-\frac{\eta P_{in}}{4}\cos\theta_b\,m^2(t)\\
&+\frac{\eta P_{in}}{12}\sin\theta_b\,m^3(t)+\cdots
\end{aligned}
P o u t ( t ) ≈ 2 η P i n ( 1 + cos θ b ) − 2 η P i n sin θ b m ( t ) − 4 η P i n cos θ b m 2 ( t ) + 1 2 η P i n sin θ b m 3 ( t ) + ⋯
由此可见:
在 QUAD 点,cos θ b = 0 \cos\theta_b=0 cos θ b = 0
在 MAX 或 MIN,sin θ b = 0 \sin\theta_b=0 sin θ b = 0
“QUAD 是线性点”并不等于完全没有非线性,只是局部一阶增益最大且理想偶次项受抑制。
7. 场传输函数中的负号不是“负光功率”
当:
cos ( Δ ϕ 2 ) < 0 \cos\left(\frac{\Delta\phi}{2}\right)<0
cos ( 2 Δ ϕ ) < 0
输出光场的复包络会多出一个相位 π \pi π
P o u t ∝ ∣ cos ( Δ ϕ 2 ) ∣ 2 P_{out}\propto\left|\cos\left(\frac{\Delta\phi}{2}\right)\right|^2
P o u t ∝ ∣ ∣ ∣ ∣ ∣ cos ( 2 Δ ϕ ) ∣ ∣ ∣ ∣ ∣ 2
这一区别在以下问题中非常重要:
光谱边带的相位关系;
相干检测;
DPMZM/IQ 调制;
光频梳与频率倍增;
两级或多级调制器级联。
8. 非理想 MZM
若两臂的场透射系数分别为 a 1 a_1 a 1 a 2 a_2 a 2
E o u t = E i n 2 [ a 1 e j ϕ 1 + a 2 e j ϕ 2 ] E_{out}=\frac{E_{in}}{2}
\left[a_1e^{j\phi_1}+a_2e^{j\phi_2}\right]
E o u t = 2 E i n [ a 1 e j ϕ 1 + a 2 e j ϕ 2 ]
相应功率为:
P o u t = P i n 4 [ a 1 2 + a 2 2 + 2 a 1 a 2 cos Δ ϕ ] P_{out}=\frac{P_{in}}{4}
\left[a_1^2+a_2^2+2a_1a_2\cos\Delta\phi\right]
P o u t = 4 P i n [ a 1 2 + a 2 2 + 2 a 1 a 2 cos Δ ϕ ]
最大值和最小值分别为:
P m a x = P i n 4 ( a 1 + a 2 ) 2 P_{max}=\frac{P_{in}}{4}(a_1+a_2)^2
P m a x = 4 P i n ( a 1 + a 2 ) 2
P m i n = P i n 4 ( a 1 − a 2 ) 2 P_{min}=\frac{P_{in}}{4}(a_1-a_2)^2
P m i n = 4 P i n ( a 1 − a 2 ) 2
因此有限消光比可由两臂损耗不平衡直接造成:
E R = 10 log 10 ( P m a x P m i n ) ER=10\log_{10}\left(\frac{P_{max}}{P_{min}}\right)
E R = 1 0 log 1 0 ( P m i n P m a x )
实际传输曲线还会受到以下因素影响:
分束器和合束器比例偏离 50:50;
两臂传播损耗和耦合损耗不同;
两臂电光效率不同;
静态相位偏置随温度、应力、光功率和空间电荷变化;
DAC、驱动电路、偏置端口和地线噪声;
输入偏振变化;
光源功率漂移和 PD/ADC 增益漂移。
9. 光电探测
若光电探测器响应度为 R P D R_{PD} R P D
i P D ( t ) = R P D P o u t ( t ) i_{PD}(t)=R_{PD}P_{out}(t)
i P D ( t ) = R P D P o u t ( t )
实际采样链可写成:
y [ k ] = G A F E R P D P o u t ( k T s ) + b + n [ k ] y[k]=G_{AFE}R_{PD}P_{out}(kT_s)+b+n[k]
y [ k ] = G A F E R P D P o u t ( k T s ) + b + n [ k ]
其中:
G A F E G_{AFE} G A F E b b b n [ k ] n[k] n [ k ] T s T_s T s
这说明偏压控制器实际观察到的并不是理想 P o u t ( V ) P_{out}(V) P o u t ( V )
10. MATLAB 最小验证代码
% 理想 MZM 归一化静态传输曲线
x = linspace(-0.25, 2.25, 2000);   % x = V/Vpi
P = 0.5 .* (1 + cos(pi .* x));

figure;
plot(x, P, 'LineWidth', 1.5);
grid on;
xlabel('V/V_\pi');
ylabel('P_{out}/(\eta P_{in})');
title('Ideal MZM Power Transfer Curve');
ylim([-0.05, 1.05]);
进一步可以加入:
Vpi = 4.0;
Vdc = 0.5 * Vpi;
Vrf = 0.1;
fRF = 1e3;
fs = 100e3;
t = (0:1/fs:5e-3).';
V = Vdc + Vrf*cos(2*pi*fRF*t);
P = 0.5 .* (1 + cos(pi .* V ./ Vpi));
然后分别观察:
V D C = 0 V_{DC}=0 V D C = 0 V D C = V π / 2 V_{DC}=V_\pi/2 V D C = V π / 2 V D C = V π V_{DC}=V_\pi V D C = V π 不同 V R F / V π V_{RF}/V_\pi V R F / V π
11. 建议掌握的自检问题
为什么 MZM 是先做相位调制,再通过干涉获得强度调制?
为什么两臂光功率相同并不保证输出一定最大?
公共相位 ϕ c \phi_c ϕ c Δ ϕ \Delta\phi Δ ϕ
为什么 MAX 和 MIN 的一阶梯度都为 0?
为什么 QUAD 的二阶非线性理想上消失,但三阶非线性仍存在?
为什么互补端口可以帮助判断某一输出端口是否处于 MIN?
为什么 V π V_\pi V π
为什么光源功率漂移可能被仅依赖绝对光功率的控制算法误判为偏置漂移?
12. 关联笔记
前置:基本概念 、光场、光功率与复包络 、相位、相干与干涉
参数:[[半波电压 Vpi 与 VpiL]]、[[MZM 插入损耗]]、[[MZM 消光比]]
驱动:[[推挽驱动、单臂驱动与啁啾]]、[[MZM 电光带宽]]
控制:[[MZM 偏置点 MAX MIN QUAD]]、[[MZM 偏压漂移机理]]、[[MZM 自动偏压控制方法综述]]
应用:[[双边带 DSB 调制]]、[[载波抑制双边带 DSB-SC]]、[[DPMZM 与 IQ 调制]]
13. 参考资料
IEC 62801:2020, Measurement Method of a Half-Wavelength Voltage for Mach-Zehnder Optical Modulator in Wireless Communication and Broadcasting Systems .
IEC 62802:2017, Measurement Method of a Half-Wavelength Voltage and a Chirp Parameter for Mach-Zehnder Optical Modulator in High-Frequency Radio on Fibre Systems .
Wooten, E. L. et al., “A review of lithium niobate modulators for fiber-optic communications systems,” IEEE Journal of Selected Topics in Quantum Electronics , 2000.
Hu, Y. et al., “Integrated electro-optics on thin-film lithium niobate,” Nature Reviews Physics , 2025, DOI: 10.1038/s42254-025-00825-5.
Choi, D., Kim, S., Won, Y.-Y., “Automatic bias control of Mach-Zehnder modulator using RMSProp-based gradient feedback optimization,” Optical and Quantum Electronics , 2025, DOI: 10.1007/s11082-025-08391-x.
Q.E.D.